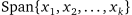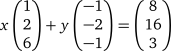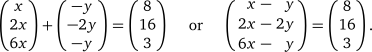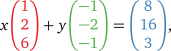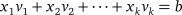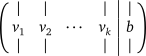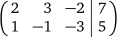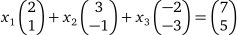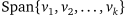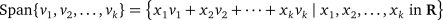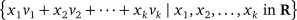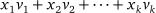
본문으로 건너뛰기

절2.2벡터 방정식과 생성

목표
  1. 연립일차방정식과 벡터 방정식이 동치임을 이해합니다.
  2. \Span\{x_1,x_2,\ldots,x_k\}의 정의와 생성을 그림으로 나타내는 방법을 배웁니다.
  3. 계산 절차: 첨가행렬을 이용하여 벡터 방정식 풀기 / 벡터가 생성에 속하는지 판정하기.
  4. 그림: 불능인 연립방정식, 해가 있는 연립방정식, \R^2와 \R^3에서의 생성.
  5. 용어: 벡터 방정식.
  6. 필수 용어: 생성.

소절2.2.1벡터 방정식

n개의 좌표를 갖는 벡터들로 이루어진 방정식은 수만으로 이루어진 n개의 방정식과 같습니다. 예를 들어, 방정식

\begin{equation*}
x\vec{1 2 6} + y \vec{-1 -2 -1} = \vec{8 16 3}
\end{equation*}

는 다음과 같이 간단히 정리됩니다.

\begin{equation*}
\vec{ x 2x 6x} + \vec{-y -2y -y} = \vec{8 16 3}
\sptxt{or}
\spalignsysdelims()\syseq{ x - y; 2x - 2y; 6x - y} = \vec{8 16 3}.
\end{equation*}

두 벡터가 같으려면 모든 좌표가 같아야 하므로, 이는 바로 다음 연립일차방정식입니다.
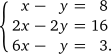
\begin{equation*}
\spalignsysdelims\{.\syseq{x - y = 8; 2x - 2y = 16; 6x - y = 3\rlap.}
\end{equation*}
정의

벡터 방정식은 미지의 계수를 가질 수 있는 벡터들의 일차결합을 포함하는 방정식입니다.

벡터 방정식이 해를 갖는지 묻는 것은 주어진 벡터가 다른 주어진 벡터들의 일차결합인지 묻는 것과 같습니다.

예를 들어 위의 벡터 방정식은 벡터 (8,16,3)가 벡터 (1,2,6)와 (-1,2,-1)의 일차결합인지를 묻고 있습니다.

우리가 정말로 관심을 두는 것은 벡터 방정식을 푸는 것이 아니라 연립일차방정식을 푸는 것입니다. 벡터 방정식의 핵심은 연립일차방정식을 바라보는 다른, 그리고 더 기하학적인 관점을 제공한다는 데 있습니다.

해가 있는 연립방정식의 그림

아래에서 위의 연립방정식이 해를 가짐을 보이겠습니다. 이는 위의 벡터 방정식이 해를 갖는다는 것과 동치입니다. 다시 말해, (1,2,6)와 (-1,2,-1)의 일차결합 중 (8,16,3)와 같은 것이 존재합니다. 마지막 명제는 기하학적으로 시각화할 수 있습니다. 따라서 다음 그림는 해가 있는 연립방정식의 그림을 보여 줍니다. 불능인 연립방정식의 그림을 보여 주는 아래의 그림와 비교해 보십시오.

그림4위의 벡터 방정식을 나타낸 그림입니다. 슬라이더를 움직여 방정식을 기하학적으로 풀어 보십시오.

벡터 방정식

\begin{equation*}
x\textcolor{seq-red}{\vec{1 2 6}}
+ y \textcolor{seq-green}{\vec{-1 -2 -1}}
= \textcolor{seq-blue}{\vec{8 16 3}},
\end{equation*}

를 실제로 풀려면 연립일차방정식

\begin{equation*}
\spalignsysdelims\{.\syseq{x - y = 8; 2x - 2y = 16; 6x - y = 3\rlap.}
\end{equation*}

를 풀어야 합니다. 이는 첨가행렬

\begin{equation*}
\def\r{\color{seq-red}}\def\g{\color{seq-green}}\def\b{\color{seq-blue}}
\amat{\r1 \g-1 \b8; \r2 \g-2 \b16; \r6 \g-1 \b3}
\end{equation*}

를 만들고 행 축약을 하는 것을 의미합니다. 첨가행렬의 열들은 원래 벡터 방정식에 있던 벡터들이므로, 실제로는 연립방정식을 쓸 필요가 없다는 점에 유의하십시오. “벡터들을 한데 붙여 놓으면” 벡터 방정식에서 곧바로 첨가행렬로 넘어갈 수 있습니다. 다음 예제에서는 행 축약을 수행하여 해를 구합니다.

계산 절차: 벡터 방정식 풀기

일반적으로, v_1,v_2,\ldots,v_k,\,b가 \R^n의 벡터이고 x_1,x_2,\ldots,x_k가 미지의 스칼라일 때, 벡터 방정식

\begin{equation*}
x_1v_1 + x_2v_2 + \cdots + x_kv_k = b
\end{equation*}

은 열이 v_i’들과 b’인 첨가행렬

\begin{equation*}
\amat[c]{| | ,{} , | |; v_1 v_2 \cdots, v_k b; | | ,{} , | |}
\end{equation*}

을 갖는 연립일차방정식과 같은 해집합을 가집니다.

이제 연립일차방정식을 생각하는 세 가지 동치인 방법이 있습니다.
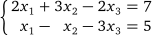
  1. 연립방정식으로 보는 방법:
    \begin{equation*}
\syseq{2x_1 + 3x_2 - 2x_3 = 7; x_1 - x_2 - 3x_3 = 5}
\end{equation*}
  2. 첨가행렬로 보는 방법:
    \begin{equation*}
\amat{2 3 -2 7; 1 -1 -3 5}
\end{equation*}
  3. 벡터 방정식(x_1v_1 + x_2v_2 + \cdots + x_nv_n = b)으로 보는 방법:
    \begin{equation*}
x_1\vec{2 1} + x_2\vec{3 -1} + x_3\vec{-2 -3} = \vec{7 5}
\end{equation*}

세 번째 방법은 본질적으로 기하학적입니다. 즉, 그림을 그려 보기에 적합합니다.

소절2.2.2생성

\R^n의 벡터 집합 v_1,v_2,\ldots,v_k의 일차결합이 모두 무엇인지 아는 것이 중요할 것입니다. 다시 말해, (미지수 x_1,x_2,\ldots,x_k에 대한) 벡터 방정식

\begin{equation*}
x_1v_1 + x_2v_2 + \cdots + x_kv_k = b
\end{equation*}

이 해를 갖는(즉, 일관된) \R^n의 모든 벡터 b의 집합을 이해하고자 합니다.

정의

v_1,v_2,\ldots,v_k를 \R^n의 벡터라고 합시다. v_1,v_2,\ldots,v_k의 생성은 v_1,v_2,\ldots,v_k의 모든 일차결합의 모임이며, \Span\{v_1,v_2,\ldots,v_k\}로 나타냅니다. 기호로 나타내면 다음과 같습니다.

\begin{equation*}
\Span\{v_1,v_2,\ldots,v_k\} =
\bigl\{x_1v_1 + x_2v_2 + \cdots + x_kv_k \mid x_1,x_2,\ldots,x_k \text{ in }\R\bigr\}
\end{equation*}

또한 \Span\{v_1,v_2,\ldots,v_k\}를 벡터 v_1,v_2,\ldots,v_k가 생성하는 또는 만들어 내는 부분집합이라고도 합니다.

위의 정의은 이 교재에서 보게 될 여러 핵심 정의 가운데 첫 번째입니다. 이 정의들은 선형대수학이라는 주제의 핵심을 이룬다는 점에서 핵심적입니다. 즉, 선형대수학을 배운다는 것은 (부분적으로) 이 정의들을 배운다는 뜻입니다. 모든 정의가 중요하지만, 핵심 정의로 표시된 정의들은 반드시 배우고 이해해야 합니다.

조건제시법

다음 표기

\begin{equation*}
\bigl\{x_1v_1 + x_2v_2 + \cdots + x_kv_k \mid x_1,x_2,\ldots,x_k \text{ in }\R\bigr\}
\end{equation*}

은 다음과 같이 읽습니다: “x_1,x_2,\ldots,x_k가 \R에 속하는, x_1v_1 + x_2v_2 + \cdots + x_kv_k 꼴인 모든 것의 집합.” 세로선은 “~을 만족하는”을 뜻합니다. 그 왼쪽에 있는 모든 것은 “이러한 꼴인 모든 것의 집합”을 나타내고, 오른쪽에 있는 모든 것은 그것들이 집합에 속하기 위해 만족해야 하는 조건입니다. 이와 같은 방식으로 집합을 나타내는 것을 조건제시법이라고 합니다.

모든 수학 표기는 약칭일 뿐입니다. 어떤 기호의 나열이든 일반적인 문장으로 옮길 수 있어야 합니다.

일관성의 세 가지 특성화

이제 같은 명제를 진술하는 세 가지 동치인 방법이 있습니다.

  1. 벡터 b가 v_1,v_2,\ldots,v_k의 생성에 속합니다.
  2. 벡터 방정식
    \begin{equation*}
x_1v_1 + x_2v_2 + \cdots + x_kv_k = b
\end{equation*}
    이 해를 가집니다.
  3. 첨가행렬
    \begin{equation*}
\amat[c]{| | ,{} , | |; v_1 v_2 \cdots, v_k b; | | ,{} , | |}
\end{equation*}
    을 갖는 연립일차방정식이 일관됩니다.

동치라는 것은, 임의로 주어진 벡터 목록 v_1,v_2,\ldots,v_k,\,b에 대해 세 명제가 모두 참이거나 세 명제가 모두 거짓이라는 뜻입니다.
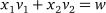
그림10이것은 불능인 연립일차방정식을 나타낸 그림입니다. 방정식 x_1v_1 + x_2v_2 = w의 우변에 있는 벡터 w는 v_1,v_2의 생성에 속하지 않습니다. 슬라이더를 움직여서, 그리고 행 축약을 이용하여 방정식 x_1v_1 + x_2v_2 = w를 풀어 보면서 이 사실을 직접 확인하십시오. 이것을 그림 비교하십시오.
생성의 그림

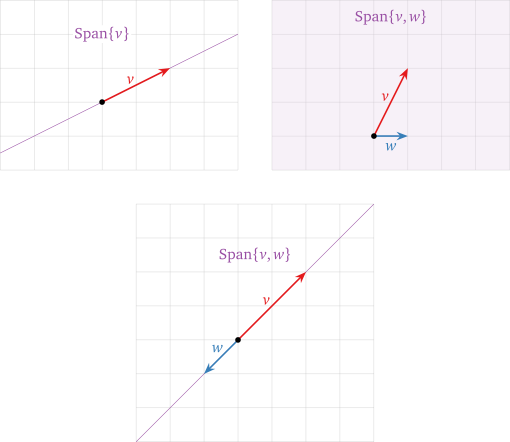
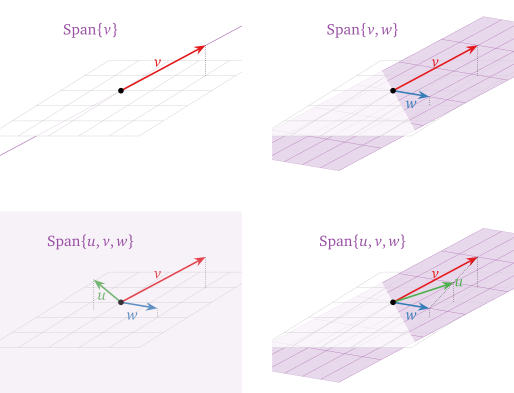
\Span\{v_1,v_2,\ldots,v_k\}의 그림을 그리는 것은 v_1,v_2,\ldots,v_k의 모든 일차결합의 그림을 그리는 것과 같습니다.

\begin{tikzpicture}[thin border nodes, scale=.9]
\begin{scope}
  \draw[grid lines] (-3,-2) grid (4, 3);
  \path[clip] (-3,-2) rectangle (4, 3);
  \draw[thin, seq4] ($-2*(2,1)$) -- ($2*(2,1)$);
  \node[seq4,whitebg] at (0,2) {$\Span\{v\}$};
  \draw[vector, seq1] (0,0) to["$v$"] (2,1);
  \point at (0,0);
\end{scope}

\begin{scope}[xshift=8cm]
  \draw[grid lines] (-3,-2) grid (4, 3);
  \fill[seq4!30, nearly transparent] (-3,-2) rectangle (4,3);
  \node[seq4] at (.5,2.5) {$\Span\{v,w\}$};
  \draw[vector, seq1] (0,-1) to["$v$"] (1,1);
  \draw[vector, seq2] (0,-1) to["\strut$w$"'] (1,-1);
  \point at (0,-1);
\end{scope}

\begin{scope}[xshift=4cm, yshift=-7cm]
  \draw[grid lines] (-3,-3) grid (4, 4);
  \path[clip] (-3,-3) rectangle (4, 4);
  \node[seq4] at (.5,2.5) {$\Span\{v,w\}$};
  \draw[thin, seq4] ($-2*(2,2)$) -- ($2*(2,2)$);
  \draw[vector, seq1] (0,0) to["$v$"] (2,2);
  \draw[vector, seq2] (0,0) to["$w$"' pos=.4] (-1,-1);
  \point at (0,0);
\end{scope}
\end{tikzpicture}
그림11\R^2에서의 생성의 그림입니다.
\begin{tikzpicture}[myxyz, thin border nodes, scale=.8]
\begin{scope}
  \path[clip, resetxy] (-4,-3) rectangle (4,3);

  \draw[seq4] ($-3*(-1,2,1)$) -- (0,0,0);

  \begin{scope}[transformxy]
    \fill[white, nearly opaque] (-2, -2) rectangle (3, 3);
    \draw[grid lines] (-2, -2) grid (3, 3);
  \end{scope}

  \draw[seq4] (0,0,0) -- ($3*(-1,2,1)$);
  \node[seq4] at (-1cm, 2cm) {$\Span\{v\}$};

  \draw[vector, seq1] (0,0,0) to["$v$"] (-1,2,1);
  \draw[thin, densely dotted] (-1,2,1) -- (-1,2,0);

  \point at (0,0,0);
\end{scope}

\begin{scope}[xshift=9cm]
  \path[clip, resetxy] (-4,-3) rectangle (4,3);

  \def\v{(-1,2,1)}
  \def\w{(1,2,.3)}

  \node[coordinate] (X) at \v {};
  \node[coordinate] (Y) at \w {};

  \begin{scope}[x=(X), y=(Y), transformxy]
    \path[clip] (-1.5, 5) -- (1.5, -5) -- (1.5, -7) -- (-1.5, -7) -- cycle;
    \fill[seq4!30, nearly opaque] (-1.5,-1) rectangle (1.5,2);
    \draw[step=.5cm, seq4, very thin] (-1.5,-1) grid (1.5,2);
  \end{scope}

  \begin{scope}[transformxy]
    \fill[white, nearly opaque] (-2, -2) rectangle (3, 3);
    \draw[grid lines] (-2, -2) grid (3, 3);
  \end{scope}

  \begin{scope}[x=(X), y=(Y), transformxy]
    \path[clip] (-1.5, 5) -- (1.5, -5) -- (1.5, 7) -- (-1.5, 7) -- cycle;
    \fill[seq4!30, nearly opaque] (-1.5,-1) rectangle (1.5,2);
    \draw[step=.5cm, seq4, very thin] (-1.5,-1) grid (1.5,2);
  \end{scope}

  \node[seq4] at (-1cm, 2cm) {$\Span\{v,w\}$};

  \draw[vector, seq1] (0,0,0) --
    node [midway, above] {$v$} \v;
  \draw[thin, densely dotted] \v -- \projxy\v;
  \draw[vector, seq2] (0,0,0) --
    node [midway, below] {\strut$w$} \w;
  \draw[thin, densely dotted] \w -- \projxy\w;

  \point at (0,0,0);
\end{scope}

\begin{scope}[yshift=-7cm]
  \path[clip, resetxy] (-4,-3) rectangle (4,3);

  \begin{scope}[transformxy]
    \fill[white, nearly opaque] (-2, -2) rectangle (3, 3);
    \draw[grid lines] (-2, -2) grid (3, 3);
  \end{scope}

  \draw[vector, seq1] (0,0,0) to["$v$"] (-1,2,1);
  \draw[thin, densely dotted] (-1,2,1) -- (-1,2,0);
  \draw[vector, seq2] (0,0,0) to["\strut$w$"'] (1,2,.3);
  \draw[thin, densely dotted] (1,2,.3) -- (1,2,0);
  \draw[vector, seq3] (0,0,0) to["$u$"] (.5,-.5,1);
  \draw[thin, densely dotted] (.5,-.5,1) -- (.5,-.5,0);

  \point at (0,0,0);

  \fill[seq4!30, nearly transparent, resetxy] (-4,-3) rectangle (4,3);
  \node[seq4] at (-1cm, 2cm) {$\Span\{u,v,w\}$};

\end{scope}

\begin{scope}[xshift=9cm, yshift=-7cm]
  \path[clip, resetxy] (-4,-3) rectangle (4,3);

  \def\v{(-1,2,1)}
  \def\w{(1,2,.3)}
  \def\u{(0,2,.65)}

  \node[coordinate] (X) at \v {};
  \node[coordinate] (Y) at \w {};

  \begin{scope}[x=(X), y=(Y), transformxy]
    \path[clip] (-1.5, 5) -- (1.5, -5) -- (1.5, -7) -- (-1.5, -7) -- cycle;
    \fill[seq4!30, nearly opaque] (-1.5,-1) rectangle (1.5,2);
    \draw[step=.5cm, seq4, very thin] (-1.5,-1) grid (1.5,2);
  \end{scope}

  \begin{scope}[transformxy]
    \fill[white, nearly opaque] (-2, -2) rectangle (3, 3);
    \draw[grid lines] (-2, -2) grid (3, 3);
  \end{scope}

  \begin{scope}[x=(X), y=(Y), transformxy]
    \path[clip] (-1.5, 5) -- (1.5, -5) -- (1.5, 7) -- (-1.5, 7) -- cycle;
    \fill[seq4!30, nearly opaque] (-1.5,-1) rectangle (1.5,2);
    \draw[step=.5cm, seq4, very thin] (-1.5,-1) grid (1.5,2);
  \end{scope}

  \node[seq4] at (-1cm, 2cm) {$\Span\{u,v,w\}$};

  \draw[vector, seq1] (0,0,0) --
    node [midway, above] {$v$} \v;
  \draw[thin, densely dotted] \v -- \projxy\v;
  \draw[vector, seq2] (0,0,0) --
    node [midway, below] {\strut$w$} \w;
  \draw[thin, densely dotted] \w -- \projxy\w;
  \draw[vector, seq3] (0,0,0) --
    \u node [right] {$u$};
  \draw[thin, densely dotted] \u -- \projxy\u;

  \draw[thin, densely dotted] \v -- \w;

  \point at (0,0,0);
\end{scope}

\end{tikzpicture}
그림12\R^3에서의 생성의 그림입니다. 한 직선 위에 있지 않은 두 벡터의 생성은 원점과 두 벡터의 머리를 포함하는 평면입니다. 한 직선 위에 있는 두 벡터가 평면이 아니라 직선을 생성하는 것처럼, 한 평면 위에 있는 (그러나 한 직선 위에 있지는 않은) 세 벡터는 3차원 공간이 아니라 평면을 생성한다는 점에 유의하십시오.