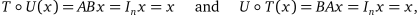
목표
- 정사각행렬이 가역이라는 것이 무엇을 의미하는지 이해합니다.
- 가역 변환에 대해 배우고, 가역 행렬과 가역 변환 사이의 관계를 이해합니다.
- 방법: 역행렬을 계산하고, 역행렬을 이용하여 연립일차방정식을 풉니다.
- 그림: 변환의 역변환.
- 용어: 역행렬, 역변환.
절 3.1에서 우리는 행렬끼리 곱하는 법을 배웠습니다. 이 절에서는 행렬로 “나누는” 법을 배웁니다. 이를 통해 행렬 방정식  를 다음과 같이 깔끔하게 풀 수 있습니다:

그러나 모든 행렬이 역행렬을 갖는 것은 아니며 행렬 곱셈의 순서가 중요하므로, “행렬로 나눌” 때에는 주의해야 합니다.
0이 아닌 수  의 역수 또는 역원은
 이라는 성질로 특징지어지는 수
 입니다. 예를 들어,
 의 역수는
 입니다. 이 정식화를 이용하여 행렬의 역행렬을 정의합니다.
 를
 (정사각)행렬이라고 합시다. 다음을 만족하는 행렬
 가 존재하면 가 가역이라고 합니다.
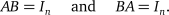
이 경우 행렬 를 의 역행렬이라고 부르며,  로 씁니다.
일반적으로 행렬 곱셈은 교환법칙이 성립하지 않으므로  과
 을 모두 요구해야 합니다. 그러나 이 따름정리 in 절 3.6에서 와 가 을 만족하는 행렬이면 자동으로 임을 보일 것입니다.
와 를 가역인 행렬이라고 합시다.
 는 가역이며, 그 역행렬은
 입니다.
 는 가역이며, 그 역행렬은
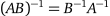 입니다(순서에 주의하십시오).
 과
 은
 가 의 역행렬이라는 것과 가
 의 역행렬이라는 것을 동시에 보여 줍니다.
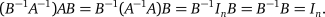
 라는 사실을 사용했습니다. 이로써
 가 의 역행렬임을 알 수 있습니다.
의 역행렬이  와 같지 않은 이유는 무엇입니까? 만약 같다면 다음이 성립할 것입니다.
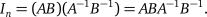
그러나  가 단위행렬과 같아야 할 이유는 없습니다. 와 의 순서를 바꿀 수 없으므로 이 식에서는 약분되는 것이 없습니다. 실제로
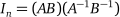 이면 양변의 오른쪽에
 를 곱하여
 라는 결론을 얻을 수 있습니다. 다시 말해,
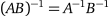 일 필요충분조건은
 입니다.
더 일반적으로, 여러 가역 행렬의 곱의 역행렬은 각 역행렬을 반대 순서로 곱한 것입니다. 증명은 같습니다. 예를 들어 다음과 같습니다.
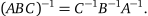
지금까지 역행렬을 정의하기만 했을 뿐 이를 계산하는 방법은 제시하지 않았습니다. 이제  행렬이라는 특수한 경우부터 시작하여 그 방법을 제시합니다. 그다음에 인 경우의 계산 절차를 제시하겠습니다.
행렬의 행렬식은 다음 수입니다.
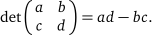
 라고 합시다.
 이면 는 가역이며 다음이 성립합니다.
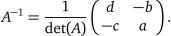
 이면 는 가역이 아닙니다.
행렬의 역행렬에 대해서도 비슷한 공식이 있지만, 그만큼 간단하지 않고 계산량도 많습니다. 관심 있는 독자는 이 소절 in 절 4.2에서 찾아볼 수 있습니다.
다음 정리는 일반적인 경우에 를 계산하는 절차를 제공합니다.
를 행렬이라 하고,  를 에 단위행렬을 첨가하여 얻은 행렬이라 합시다. 의 기약 행 사다리꼴이
 꼴이면 는 가역이고 입니다. 그렇지 않으면 는 가역이 아닙니다.
이 절에서는 를 “로 나누어” 푸는 방법을 배웁니다.
를 가역인 행렬이라 하고, 를  의 벡터라 합시다. 그러면 행렬 방정식 는 정확히 하나의 해를 가집니다.

역행렬을 이용하여 연립일차방정식을 풀 때의 장점은 가 다른 값이거나 심지어 미지의 값일 때에도 행렬 방정식 를 훨씬 빠르게 풀 수 있다는 것입니다. 예를 들어, 위의 예제에서  가 미지수일 때 연립방정식
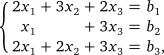
의 해는
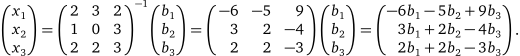
입니다.
행렬 곱셈과 마찬가지로, 행렬의 역을 구하는 것을 선형변환에 대한 연산으로 이해하면 도움이 됩니다.  위의 항등변환을
 으로 표기한다는 것을 상기하십시오.
 이고
 을 만족하는 변환
 이 존재하면, 변환
 은 가역입니다. 이 경우 변환
 를
 의 역변환이라고 부르며,
 로 씁니다.
의 역변환 는 가 한 일을 무엇이든 “되돌립니다”. 모든 벡터  에 대하여
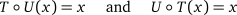
가 성립합니다. 이는 에 를 적용한 다음 를 적용하면 벡터 를 다시 얻으며, 순서를 바꾸어도 마찬가지라는 뜻입니다.
이 가역일 필요충분조건은 일대일이면서 전사인 것입니다.가 가역임을 이미 알고 있다면, 와 중 어느 하나만 성립해도 는 의 역변환입니다. 즉, 둘 중 하나만 확인하면 됩니다.짐작할 수 있듯이, 다음 정리가 말해 주는 것처럼 선형변환의 역변환에 대한 행렬은 그 변환에 대한 행렬의 역행렬입니다.
를 표준행렬이 인 선형변환이라고 합시다. 그러면 가 가역일 필요충분조건은 가 가역인 것이며, 이 경우  는 표준행렬이 인 선형변환입니다.
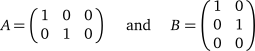
 입니다.
 이므로
 일
 행렬이면
 이고
 행렬
 이라고
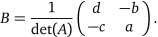 로
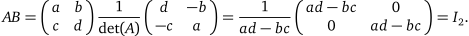
 임은
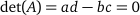 이라고
 를
 라고
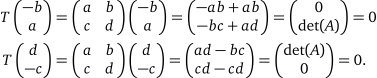
 와
 중 하나는
 를
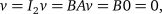
 이므로
 개의
 이므로(방정식
 이
 에
 가
 을
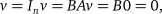
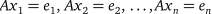 을
 은
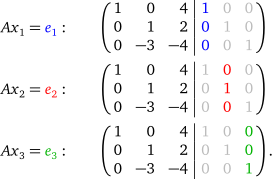
 이
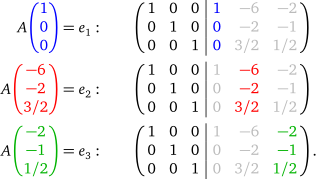
 는
 번째
 이므로,

 이며,
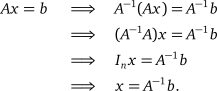
 라는
 연립방정식 풀기)
 가
 를
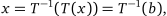
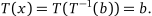
 를
 가
 에
 의
 가
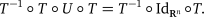
 이고
 이므로,
 입니다.
 이고
 일
 의
 와
 로
 과
 일
 이고,
 입니다.
 인
 를
 를
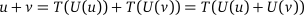
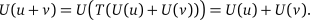
 를
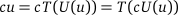
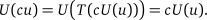
 에
 이고
 이므로,
 로